基本形状を置いて形を作り、カタログから家具や小物を並べ、色や質感をつけて、ロボット用シミュレータへ書き出す ― これらをひとつのアプリで完結できるのが、当社の統合3Dツール 3dbuilder(3Dモデラー & シーンビルダー) です。3D初心者でも直感的に扱えることを狙いに、上面図・正面図・側面図・透視図の4画面で操作できるようにしました。Python製(PySide6 + pyrender + trimesh)で、インターネット不要のオフライン動作です。
そして最大のポイントは、作ったシーンがそのままロボット開発の“舞台”になること。Isaac Sim・Gazebo・MuJoCo という三大シミュレータへ書き出せるため、産業工程やロボット作業環境の再現、さらには強化学習の学習環境づくりにまで使えます。しかも書き出しだけでなく読み込みにも対応しており、シミュレータ間のシーン変換にも使えます。
デモ映像
形を作る ― 11種類の基本形状を組み合わせる
まずはプリミティブ(基本形状)から。立方体・球・円柱・円錐・トーラス・平面・カプセル・パイプ・四角錐・くさび・半球の11種類を、左パネルのボタンひとつで追加できます。
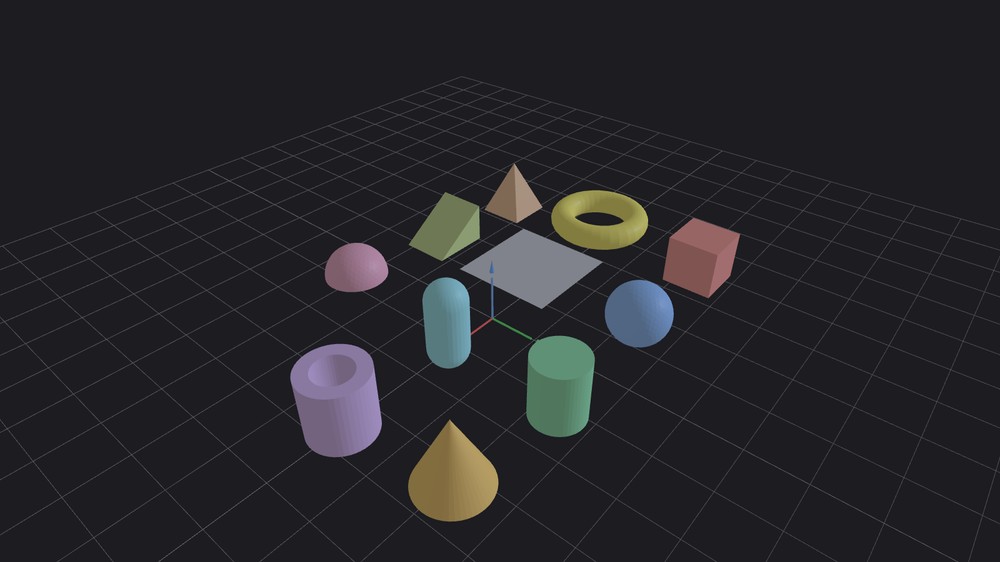
操作は見て分かることを重視しました。移動・回転・スケールはそれぞれ専用のギズモ(矢印・リング・箱ハンドル/X=赤・Y=緑・Z=青)で直接ドラッグでき、正確に置きたいときはプロパティで位置・回転・スケールを数値指定。グリッドや隣接エッジへのスナップで、きれいに整列させられます。
並べる・質感をつける ― カタログとマテリアル
ゼロから作らなくても大丈夫です。Poly Haven の家具・小物・自然物など520点超のモデルを最初から同梱しており、ダブルクリックやドラッグ&ドロップで配置できます。手持ちのデータも STL / OBJ / PLY / glTF / GLB / FBX / USD / blend / STEP と幅広く取り込め、Y-up↔Z-up の向き補正やスケール指定にも対応。よく使うグループは自作モデルとしてカタログに登録して再利用できます。
質感は、ベース色に加えてメタリック/ラフネスをスライダーで調整し、テクスチャ画像をボックス/平面/円筒/球の投影方式で貼り付けられます。表示はシェーディング/ワイヤーフレーム/併用を切り替え可能です。
実世界を取り込む ― 点群と OpenStreetMap
「架空の空間」ではなく「実際の現場」を再現できるのが、3dbuilder の強みです。

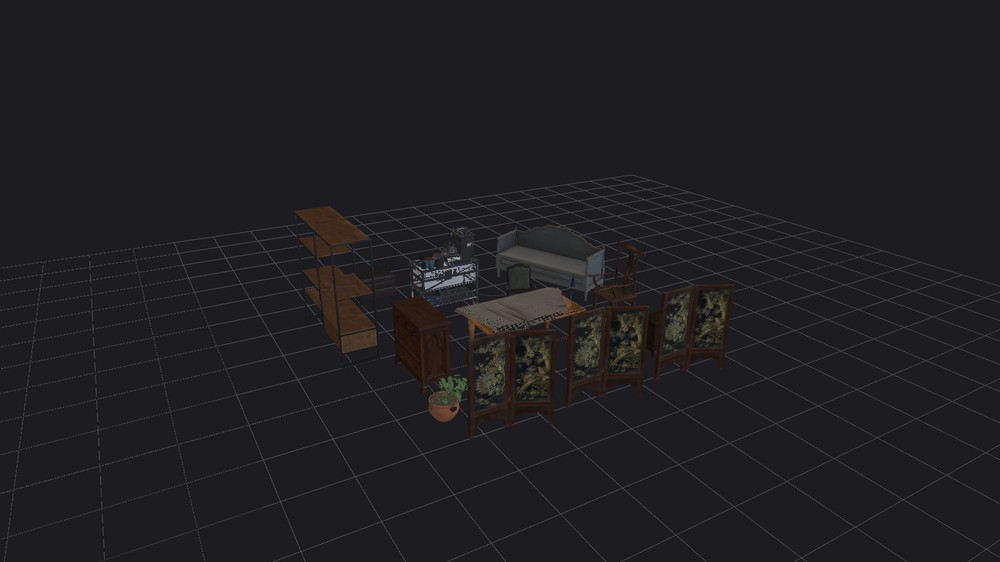
- 点群取込 ― PLY / PCD / XYZ / PTS に対応。RGB付きならそのまま色表示、色の無い点群は高さで自動着色して見やすくします。点数が多い場合は自動で間引きて軽量化。クリック選択して移動もできます。
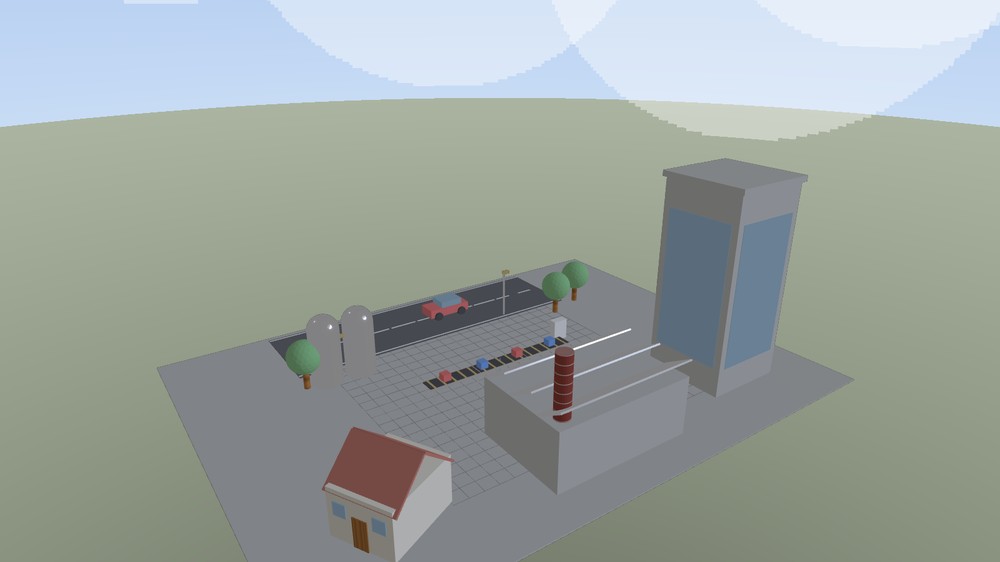
- OpenStreetMap 取込 ― 地図上でドラッグして範囲を指定するだけで、実データから3Dの道路と建物を生成。屋外の走行環境や街並みのベースを手早く用意できます。
動きを確認する ― 機構アニメーション
静止したシーンだけでなく、簡易的な「動き」も設定できます。可動部に回転(revolute)/直動(prismatic)を設定し、GUIのスライダーで関節値を動かして確認。歯車=逆回転、ベルト=同回転といった連動も設定でき、タイマーによる自動再生も可能です。コンベア・歯車・シリンダーの動作イメージを、その場で掴めます。
産業工程・ロボット環境の再現から、強化学習環境の構築まで
ここが、3dbuilder を単なる3Dモデラーで終わらせないポイントです。組み上げたシーンは、MuJoCo(MJCF / .xml)・Isaac Sim(USD / .usda)・Gazebo(SDF / .sdf + model.config) へワンクリックで書き出せます。しかも meshes/ textures/ ごとコピーする自己完結エクスポートなので、フォルダを渡すだけで相手の環境で動きます。これらはいずれも、ロボットの制御開発や強化学習で標準的に使われるシミュレータです。
- 産業用の工程を再現する ― コンベア・歯車・シリンダーといった可動部を機構アニメーションで組み、ラインのレイアウトと動きを画面上で確認。実機や設備を止めることなく、工程の検討・事前検証をデジタル上で回せます。
- ロボットの作業環境を再現する ― 現場をスキャンした点群をそのまま配置し、足りない什器や小物はカタログで補完。屋外・走行環境なら OpenStreetMap から実際の街を取り込む。こうして「実際の現場に近い環境」をデジタルに再構成できます。
- 強化学習の学習環境を構築する ― 再現した工程・現場をシミュレータへ書き出せば、そのまま強化学習エージェントを訓練するための環境になります。物体の配置・質感・スケールを変えたバリエーションを手早く量産できるため、学習の多様性(ドメインのばらつき)を確保しやすく、シミュレータで学習した方策を実機へ運ぶ(sim-to-real)流れにつなげられます。
「現場を再現する → 動かして確かめる → 学習環境として書き出す」までを、専門的な3D知識がなくてもGUIで一気通貫に進められる ― それが 3dbuilder の狙いです。
三大シミュレータを、ひとつのツールで ― 書き出しも、読み込みも
ロボット開発で使われる主要なシミュレータは Isaac Sim・Gazebo・MuJoCo の3つ。3dbuilder は、この三大シミュレータ向けの環境構築を、ひとつのツールで完結できます。
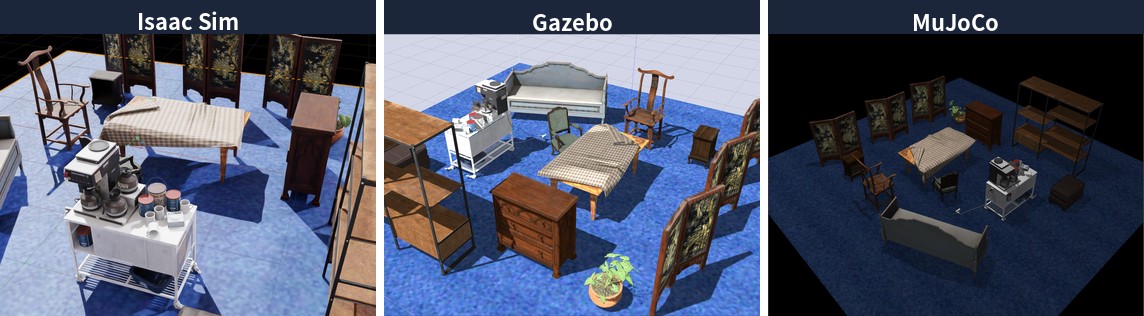
- 同じシーンが、そのまま3つで動く ― シーンを一度組めば、3つのいずれにも書き出せます。シミュレータごとに別のツールで作り直す必要がありません。
- 書き出しだけでなく、読み込みにも対応 ― 3つのシミュレータのシーンデータを 3dbuilder 側へ読み込めることも確認済みです。しかも、中のオブジェクトのテクスチャまでそのまま読み込まれます。
- つまり「シーンデータコンバータ」として使える ― Gazebo のシーンを読み込んで Isaac Sim へ、MuJoCo のシーンを Gazebo へ ― といった相互変換が可能です。

これは、「このシミュレータでしか動かない」という縛りから解放されることを意味します。既存のシーン資産を活かしたまま、用途に応じてシミュレータを乗り換える・併用するという選択ができるようになります。
AIエージェントから操作する(MCP連携)
3dbuilder は MCP サーバを備えており、外部のAIエージェントから操作できます。シーン作成・モデル/点群の取込・変形・描画・書き出しなど14のツールを公開しているため、自然言語の指示でシーンを自動構築することが可能です。AIに大枠を組ませて、仕上げはGUIで人が整える ― という新しい使い方ができます。
まとめ
- ひとつのアプリで完結 ― 形を作る・並べる・質感をつける・書き出すまで。4画面ビューで3D初心者にも扱いやすく、オフライン動作。
- すぐ使える素材 ― Poly Haven の520点超を同梱、主要な3Dフォーマットも幅広く取込可能。
- 実世界を再現 ― LiDAR等の点群と OpenStreetMap で、現場や街並みをそのままデジタル化。
- ロボット開発へ橋渡し ― MuJoCo・Isaac Sim・Gazebo へ自己完結エクスポート。産業工程・ロボット環境の再現から、強化学習の学習環境構築までカバー。
- 三大シミュレータ対応+相互変換 ― 書き出しだけでなく読み込みにも対応(テクスチャ込み)。シーンデータコンバータとして、シミュレータの乗り換え・併用にも使えます。
- AI連携 ― MCP経由で、AIエージェントに自然言語でシーンを組ませられる。
3D制作の入り口から、ロボットの学習環境づくりまでを一本の線でつなぐ ― 3dbuilder は、そのための当社の開発基盤です。デモやご相談を承っています。