ロボットが動く現実空間は、いまや 3D環境データの集合体です。建物の点群(3Dスキャン)、車線・信号などのベクター(HDマップ)、ロボットの経路(WAYPOINT) ― 種類も座標系もバラバラなデータが、拠点ごと・フロアごと・計測日ごとに散らばっています。
PointCloud Manager Pro は、これらを GPS座標(WGS84)を共通軸に一元管理するWebサービスで、スマートシティのデジタルツイン環境とロボット現場をつなぐ「地図基盤」です。ロボットの行動環境に対するデータ管理と、その上に載る管制システムの“土台”になることを狙っています。
① 背景 ― ロボットとデジタルツイン環境
これからのロボットは、単体で完結せず、環境そのもののデジタルツイン(スマートシティ)と連動して動きます。そのとき、ロボットの行動環境である「環境データ」の管理が大きな課題になります。
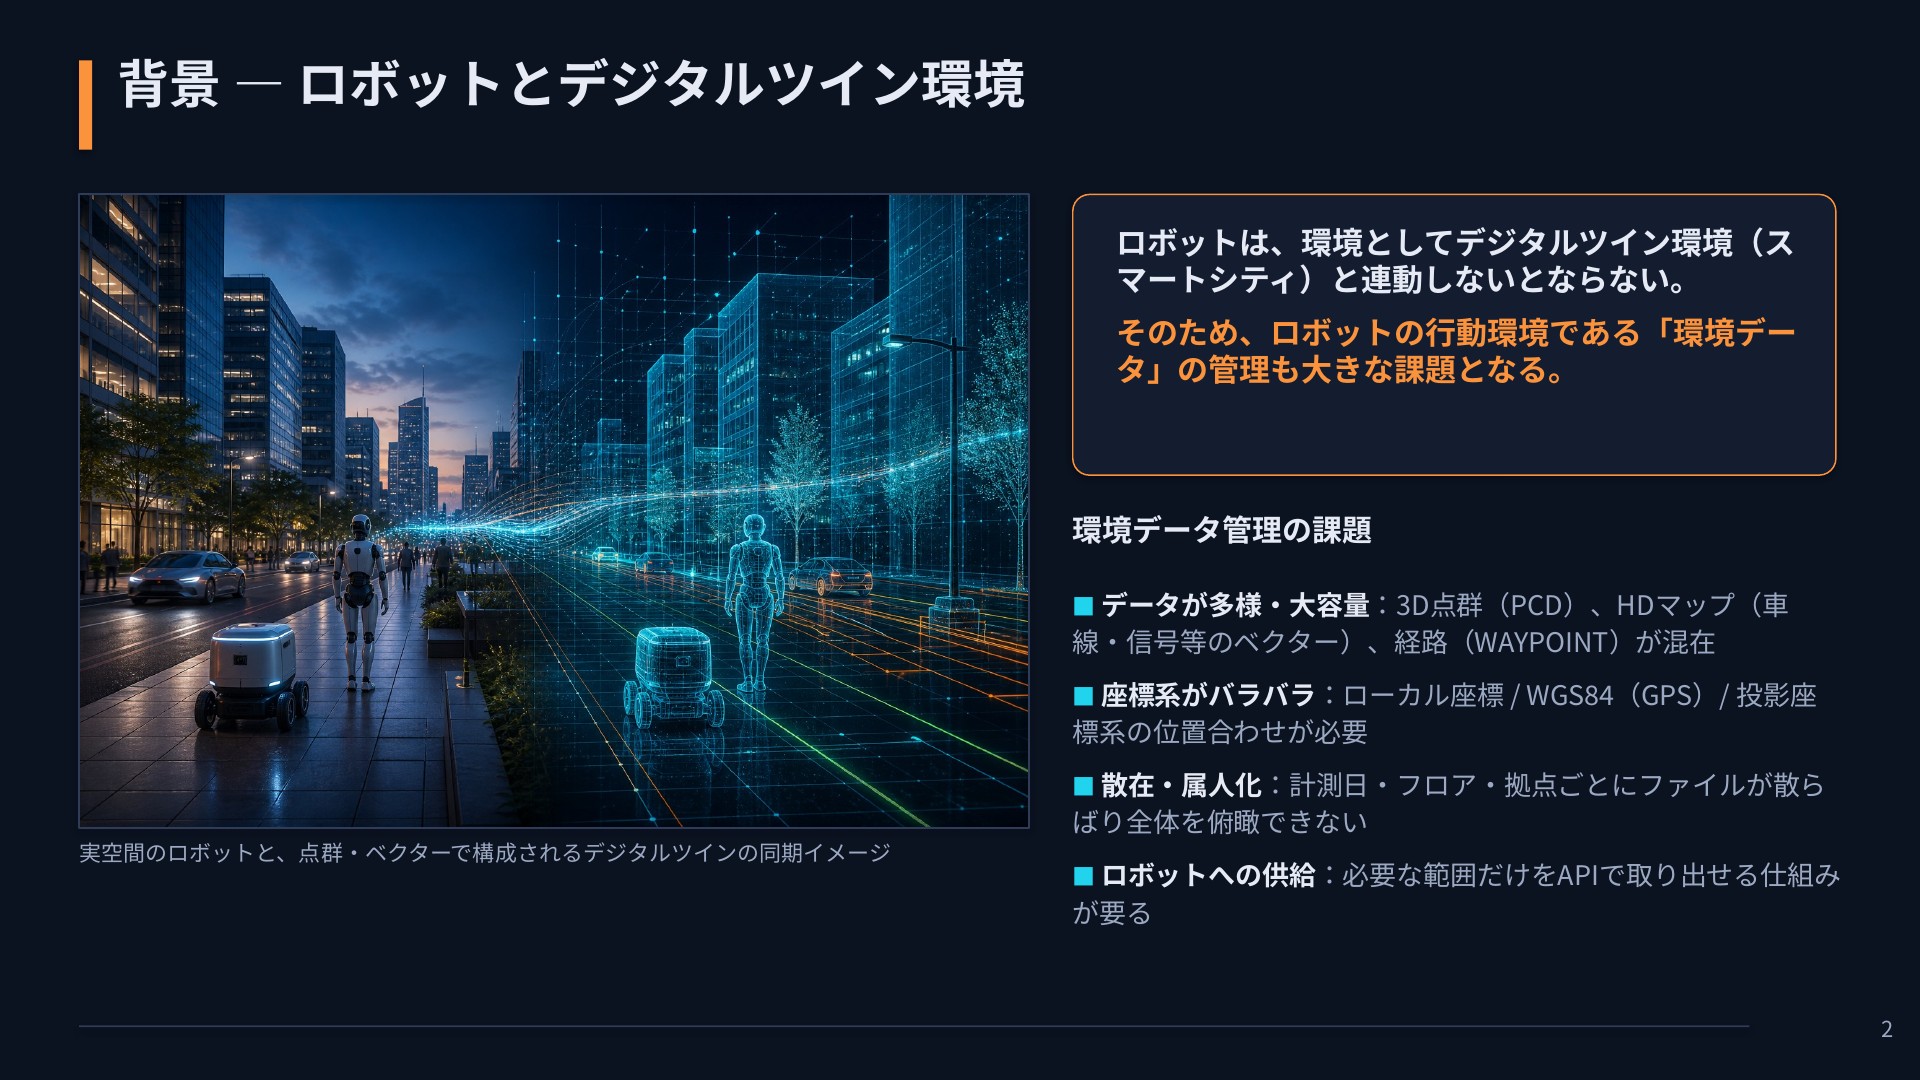
環境データ管理の主な課題は4つです。
- データが多様・大容量 ― 3D点群(PCD)、HDマップ(車線・信号等のベクター)、経路(WAYPOINT)が混在。
- 座標系がバラバラ ― ローカル座標 / WGS84(GPS)/ 投影座標系の位置合わせが要る。
- 散在・属人化 ― 計測日・フロア・拠点ごとにファイルが散らばり、全体を俯瞰できない。
- ロボットへの供給 ― 必要な範囲だけを API で取り出せる仕組みが要る。
② ソリューション ― PointCloud Manager Pro
PointCloud Manager Pro は、点群・ベクター・WAYPOINT を WGS84(GPS座標)を共通軸に一元管理します。地図(OSM)と3D空間の両方で、同じデータを同じ座標で扱えます。
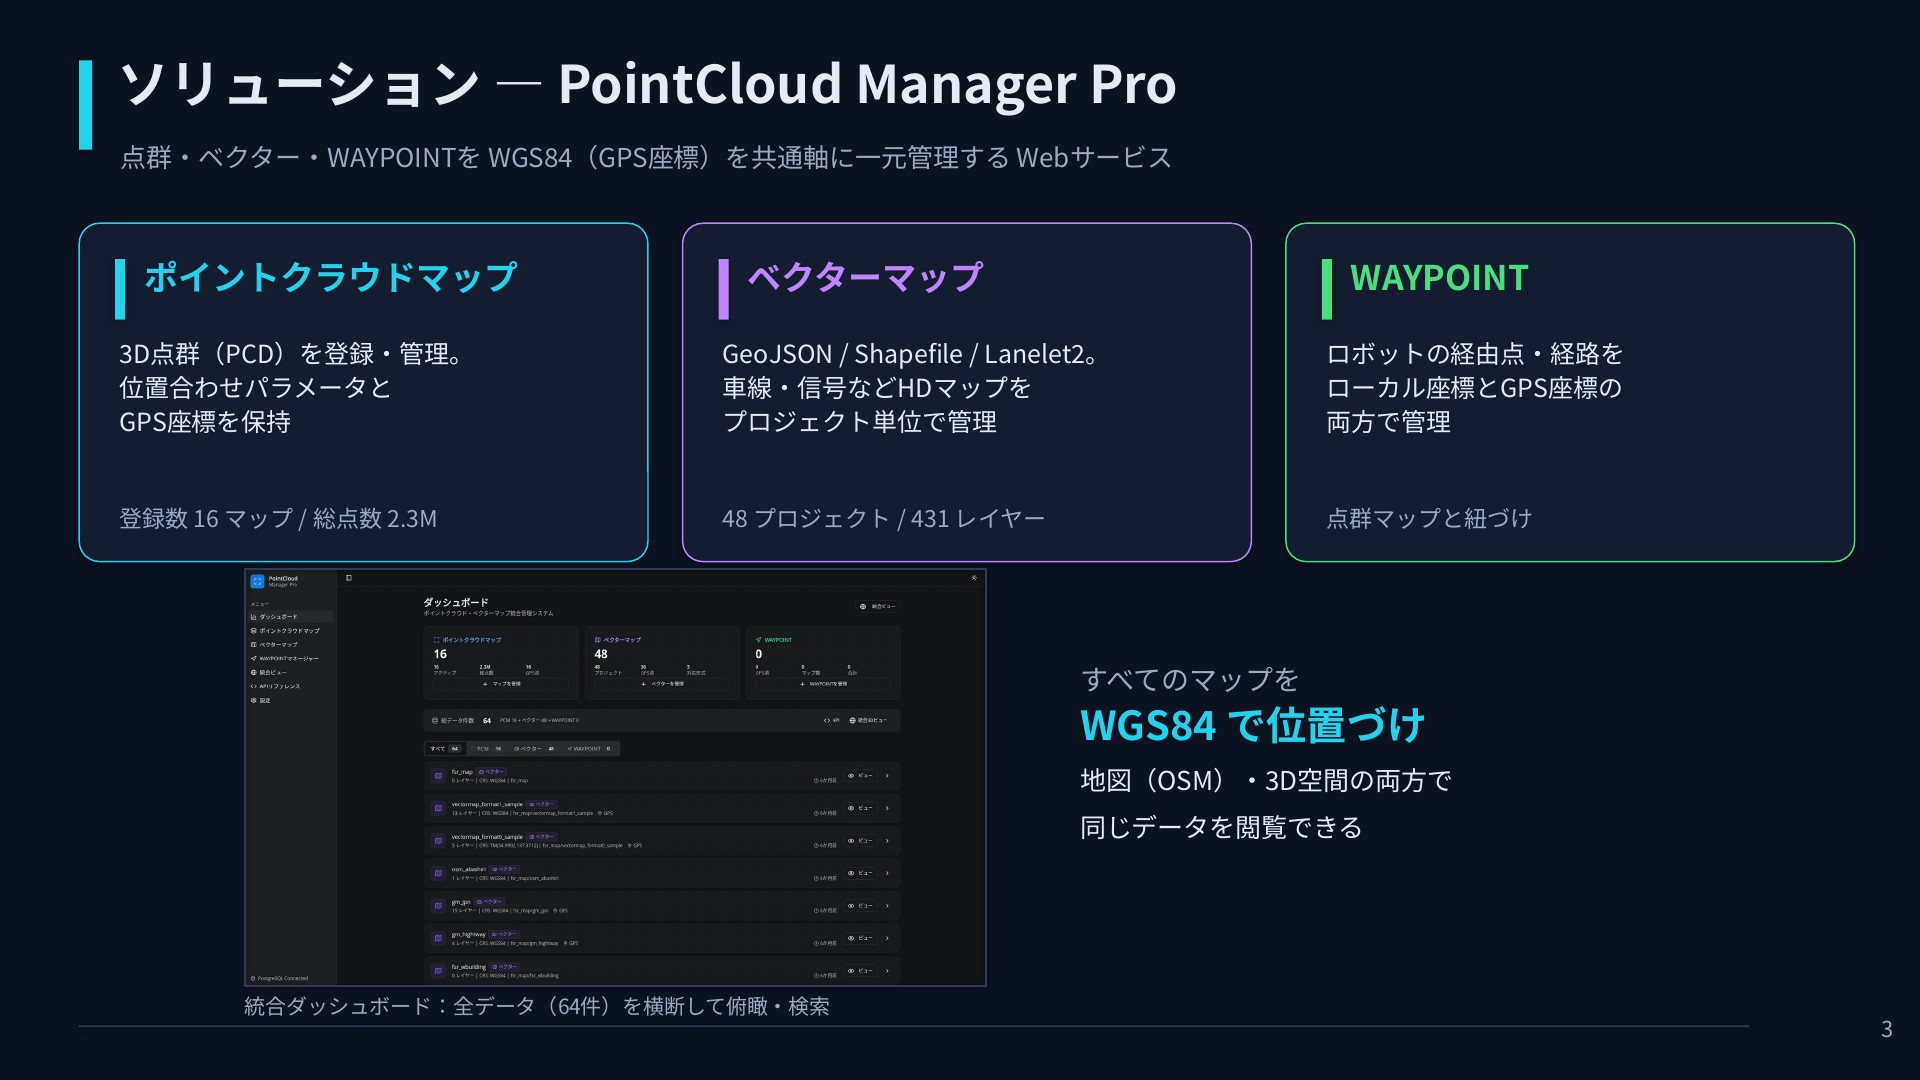
3種のデータはそれぞれ役割が違います。点群は空間の“かたち”、ベクター(HDマップ)は車線・信号などの“意味”、WAYPOINTはロボットの“経路”。これらを1つの座標系にそろえることで、はじめてロボットが使える環境データになります。
③ 機能① ポイントクラウドマップ管理
3D点群(PCD)の登録から位置合わせ・前処理までを一括管理します。
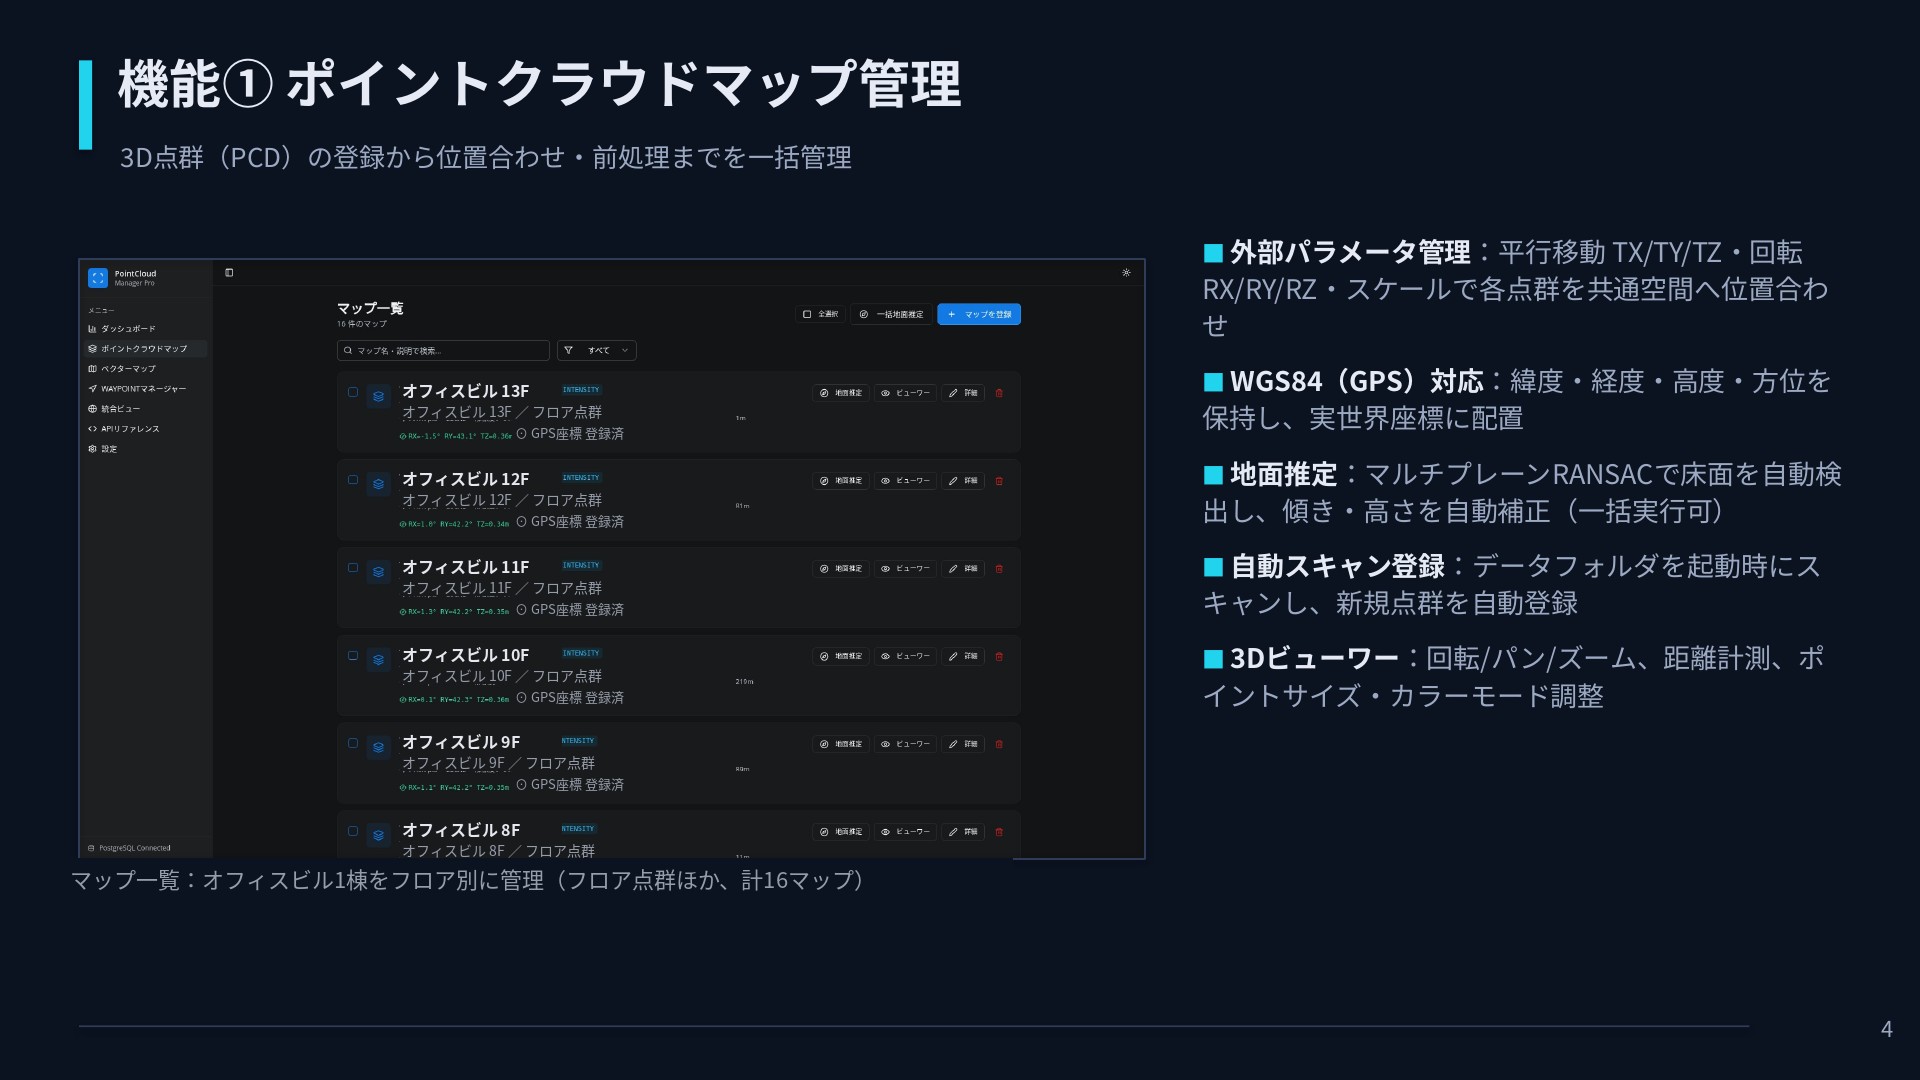
- 外部パラメータ管理 ― 平行移動 TX/TY/TZ・回転 RX/RY/RZ・スケールで、各点群を共通空間へ位置合わせ。
- WGS84(GPS)対応 ― 緯度・経度・高度・方位を保持し、実世界座標に配置。
- 地面推定 ― マルチプレーンRANSACで床面を自動検出し、傾き・高さを自動補正(一括実行可)。
- 自動スキャン登録 ― データフォルダを起動時にスキャンし、新規点群を自動登録。
- 3Dビューワー ― 回転/パン/ズーム、距離計測、ポイントサイズ・カラーモード調整。
④ 機能② ベクターマップ(HDマップ)管理
車線・信号・横断歩道など、ロボットの走行判断に必要な“意味情報”を管理します。
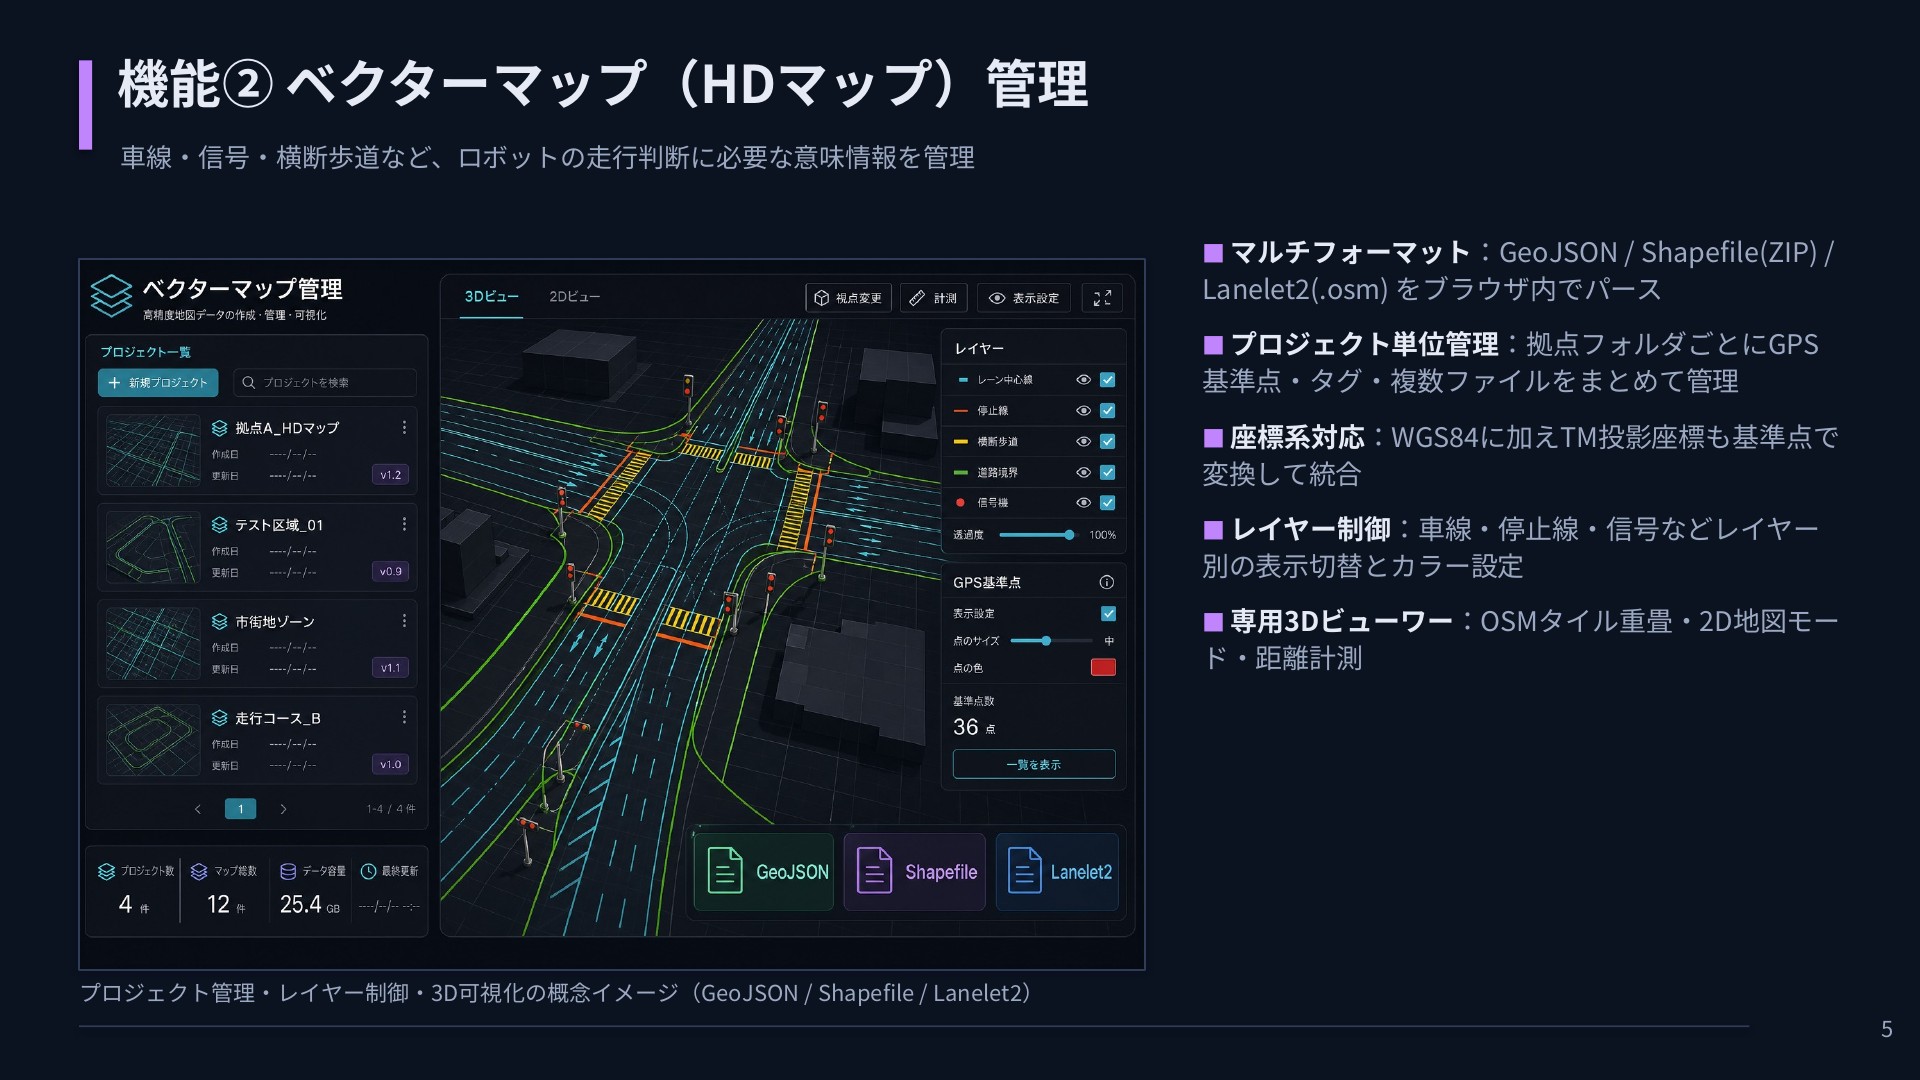
- マルチフォーマット ― GeoJSON / Shapefile(ZIP) / Lanelet2(.osm) をブラウザ内でパース。
- プロジェクト単位管理 ― 拠点フォルダごとにGPS基準点・タグ・複数ファイルをまとめて管理。
- 座標系対応 ― WGS84に加え TM投影座標も基準点で変換して統合。
- レイヤー制御 ― 車線・停止線・信号などレイヤー別の表示切替とカラー設定。
- 専用3Dビューワー ― OSMタイル重畳・2D地図モード・距離計測。
⑤ 機能③ 統合ビュー ― すべてを1つのデジタルツイン空間へ
点群とベクターを、実世界スケールの1つの3D空間に重畳表示します。ここが「デジタルツイン」の核心です。
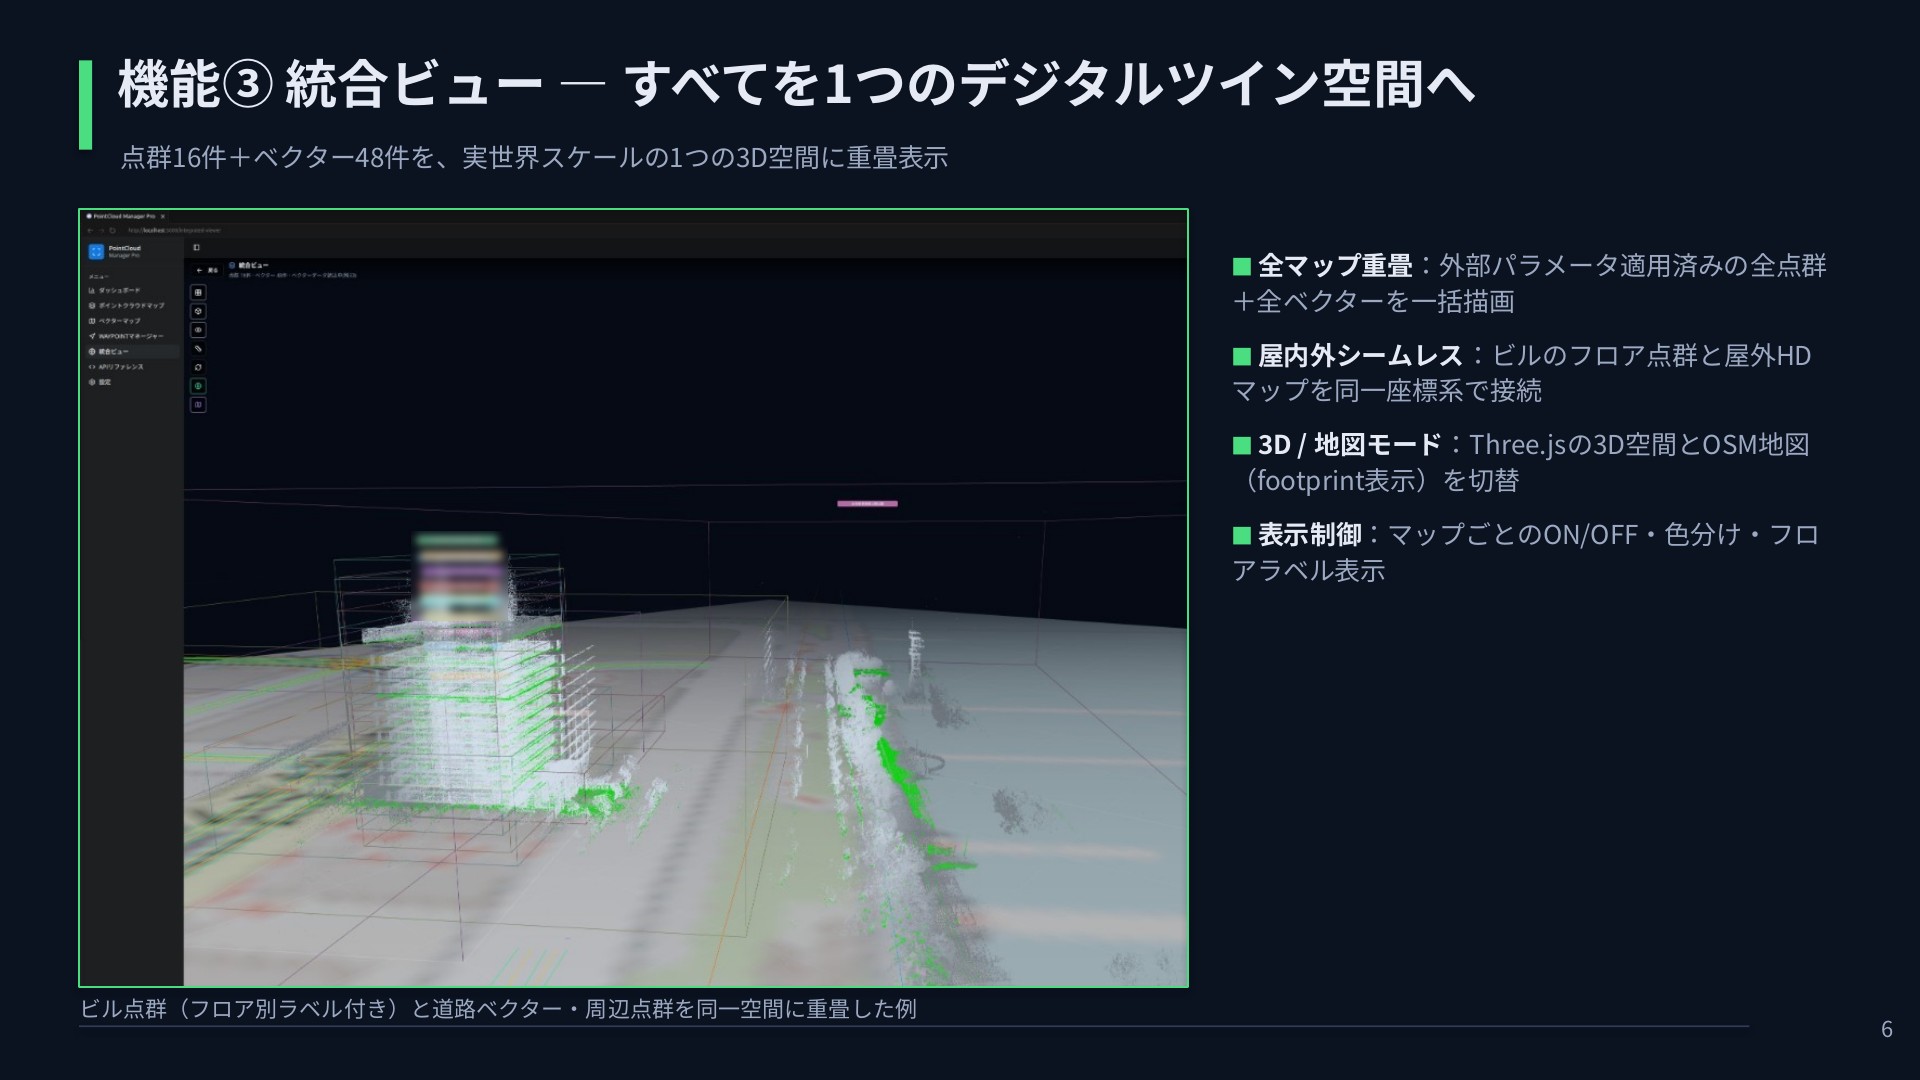
- 全マップ重畳 ― 外部パラメータ適用済みの全点群+全ベクターを一括描画。
- 屋内外シームレス ― ビルのフロア点群と屋外HDマップを同一座標系で接続。
- 3D / 地図モード ― Three.js の3D空間と OSM地図(footprint表示)を切替。
- 表示制御 ― マップごとのON/OFF・色分け・フロアラベル表示。
⑥ システム構成
Webブラウザだけで使えるサーバー・クライアント構成です。OSM連携はプロキシ経由でAPIキー不要にしています。
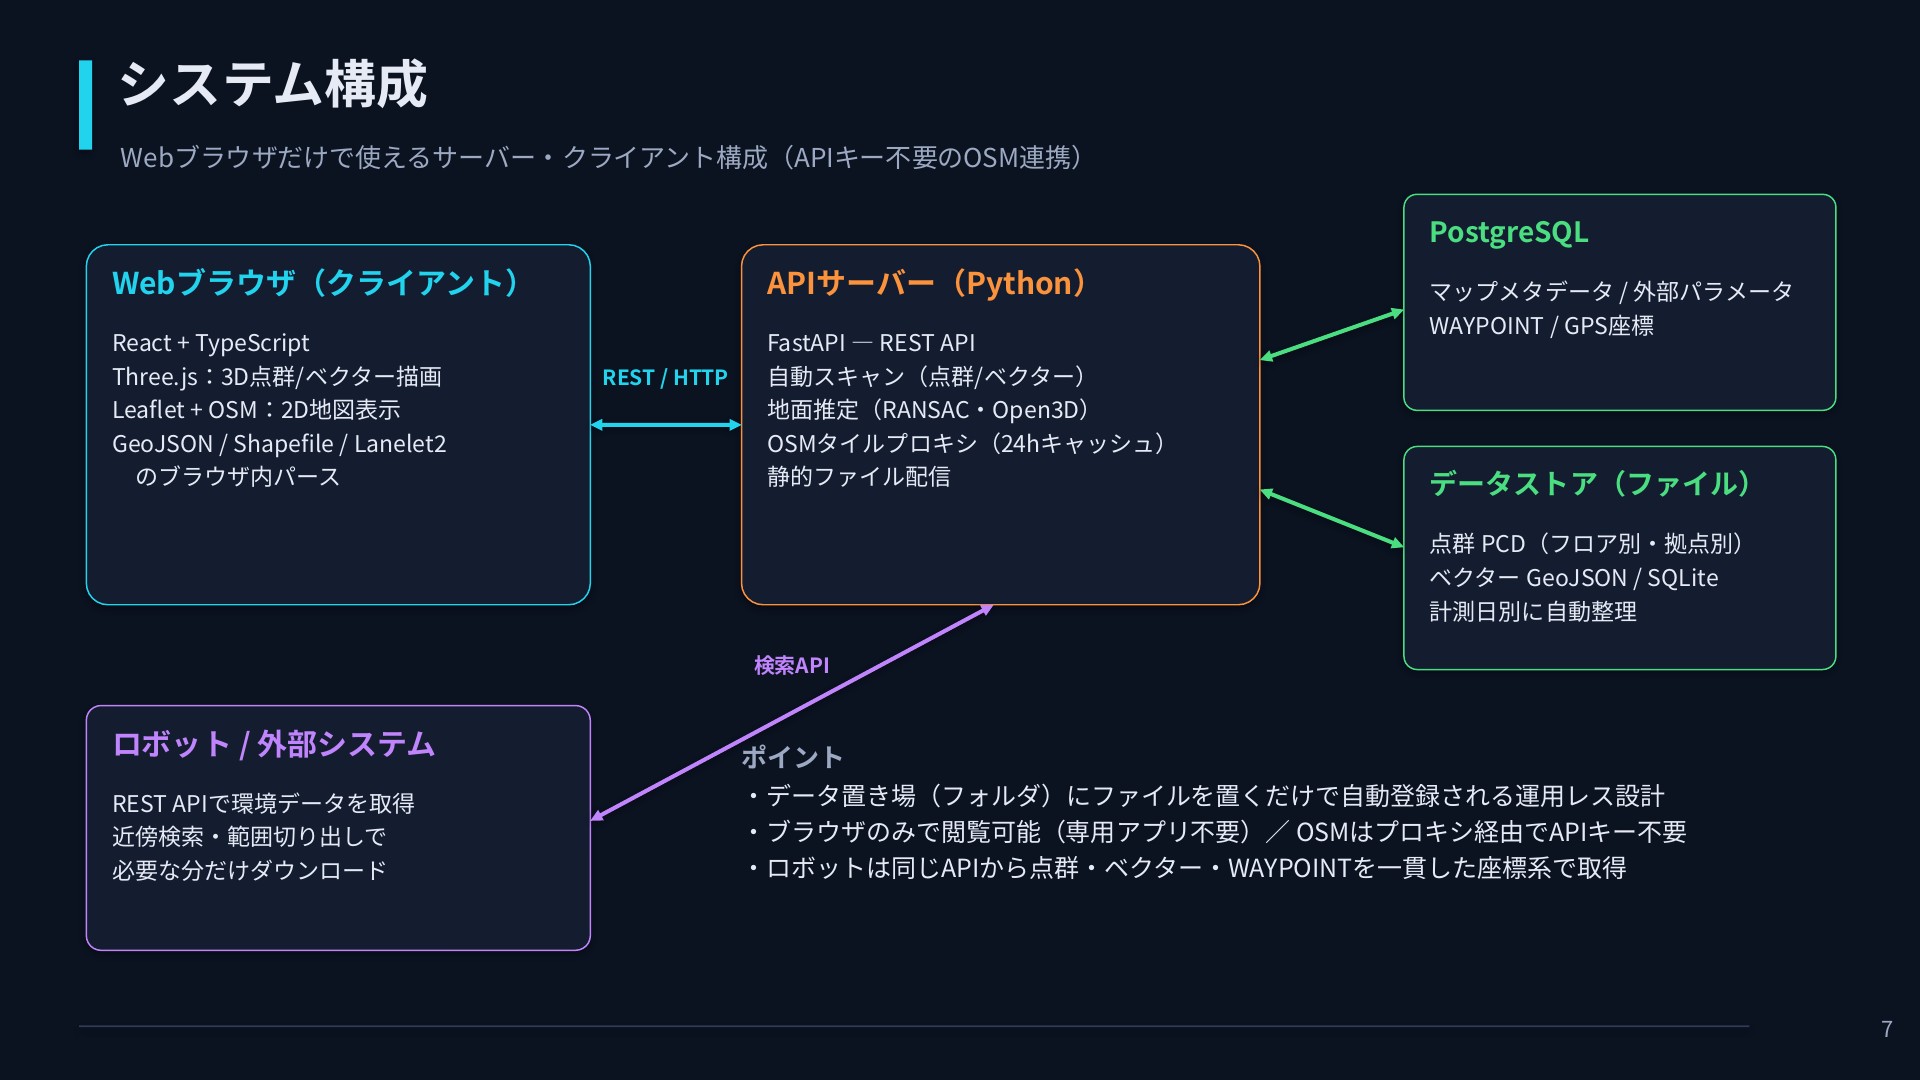
設計上のポイントは3つです。
- 運用レス設計 ― データ置き場(フォルダ)にファイルを置くだけで自動登録される。
- ブラウザのみで閲覧 ― 専用アプリ不要。OSMはプロキシ経由でAPIキー不要。
- 一貫した座標系 ― ロボットは同じAPIから点群・ベクター・WAYPOINTを同じ座標系で取得。
⑦ ロボット連携 ― REST API
ここが「管制システムのベース」になる部分です。全GPS座標は WGS84、距離はメートル単位。ロボットが「今いる場所の環境データ」だけを取得できます。
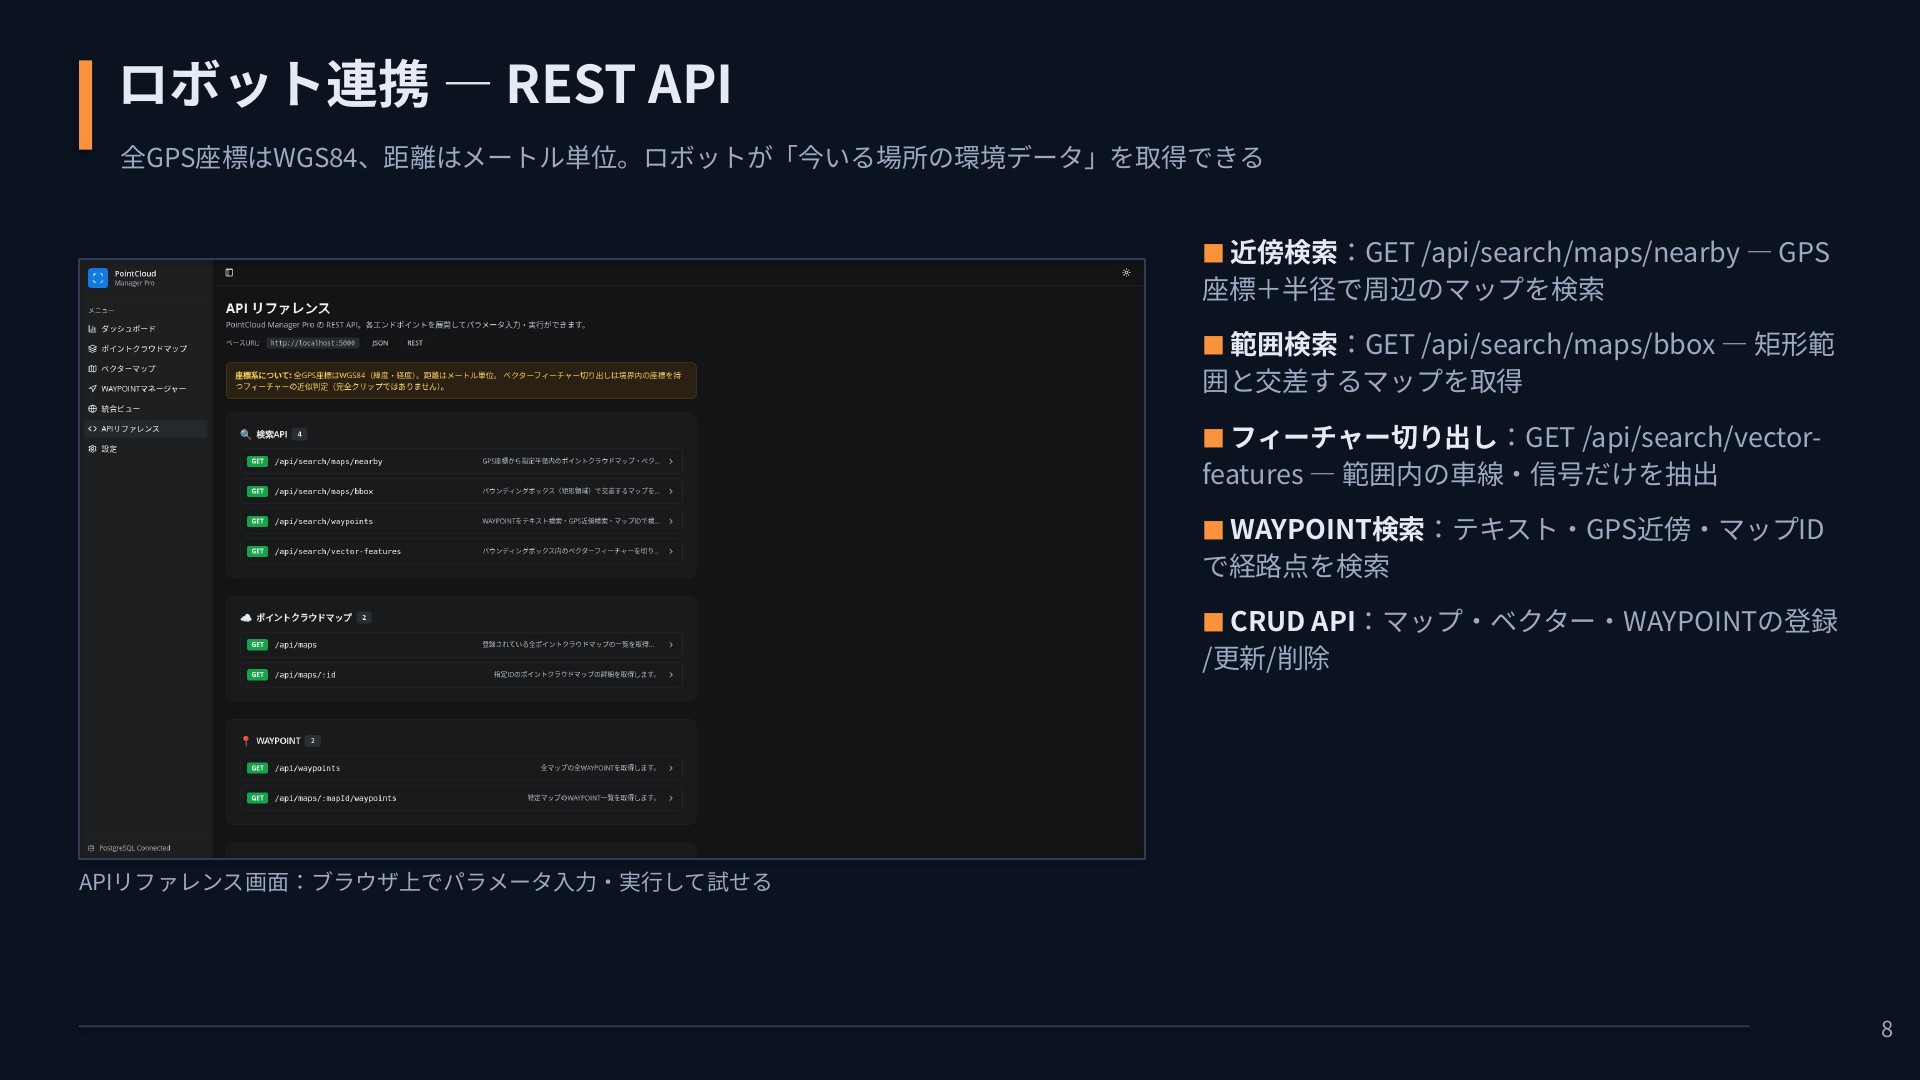
- 近傍検索 ―
GET /api/search/maps/nearby― GPS座標+半径で周辺のマップを検索。 - 範囲検索 ―
GET /api/search/maps/bbox― 矩形範囲と交差するマップを取得。 - フィーチャー切り出し ―
GET /api/search/vector-features― 範囲内の車線・信号だけを抽出。 - WAYPOINT検索 ― テキスト・GPS近傍・マップIDで経路点を検索。
- CRUD API ― マップ・ベクター・WAYPOINTの登録/更新/削除。
「近傍・範囲を指定して、必要な分だけ配る」― この仕組みがあることで、上位のフリート管制・運行管理システムは、ロボットの現在地に応じた環境データを一貫した座標系で受け取れます。
まとめ・今後
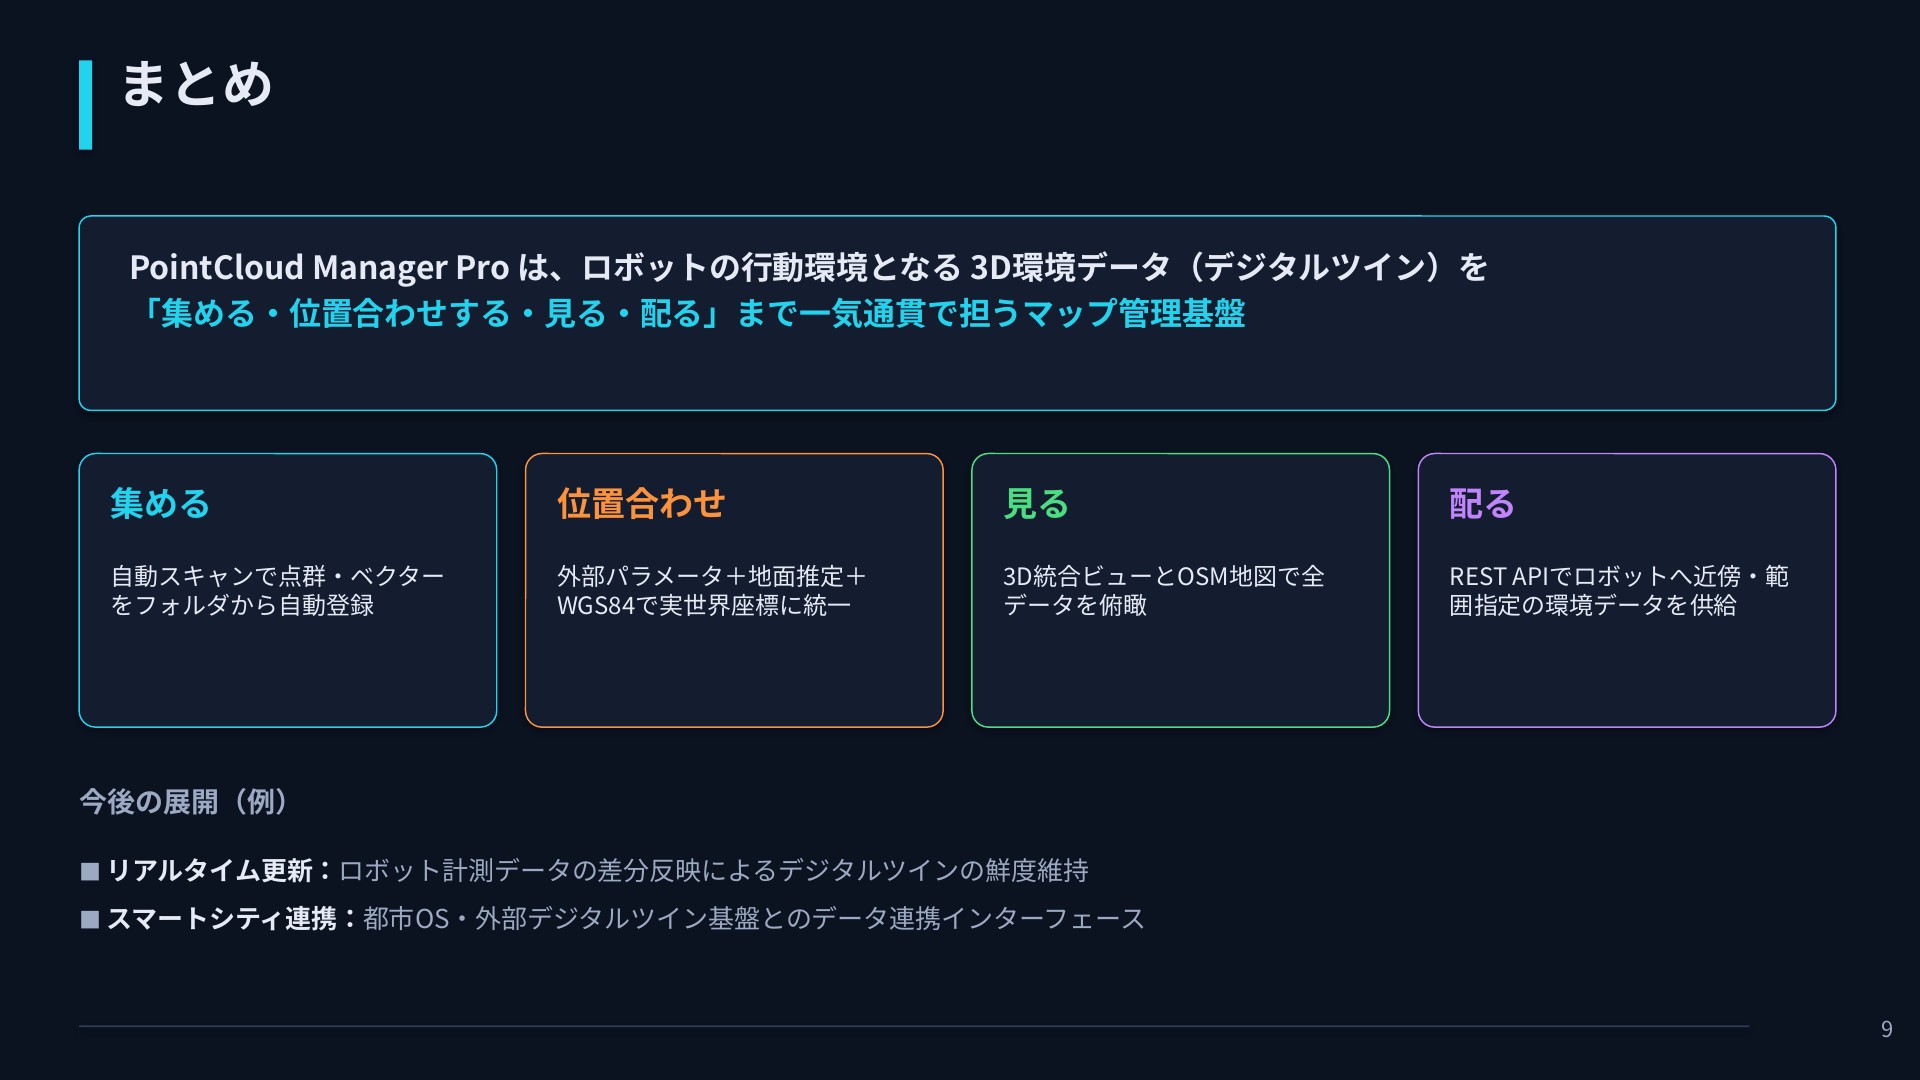
- 集める ― 自動スキャンで点群・ベクターをフォルダから自動登録。
- 位置合わせ ― 外部パラメータ+地面推定+WGS84で実世界座標に統一。
- 見る ― 3D統合ビューとOSM地図で全データを俯瞰。
- 配る ― REST APIでロボットへ近傍・範囲指定の環境データを供給。
今後は、リアルタイム更新(ロボット計測データの差分反映によるデジタルツインの鮮度維持)や、スマートシティ連携(都市OS・外部デジタルツイン基盤とのデータ連携インターフェース)へと広げていきます。
ロボットの行動環境を、集めて・そろえて・配る。その土台となる地図基盤が PointCloud Manager Pro です。デモやご相談を承っています。