Summary
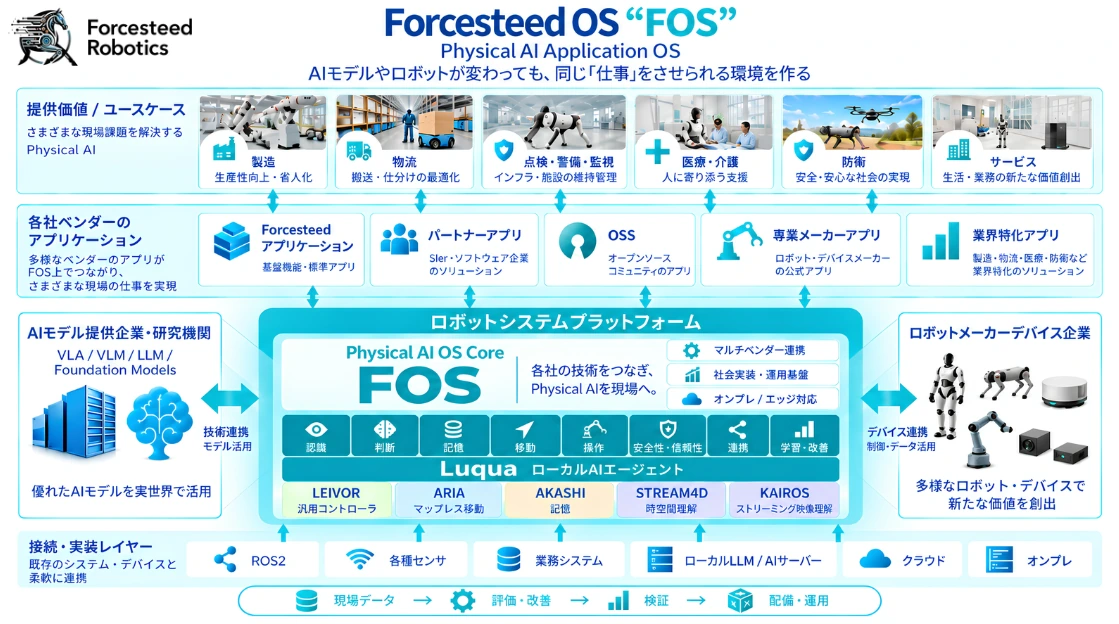
Forcesteed OS “FOS” とは
ゼロから作る新しいシステムではなく、現場で動いている技術を段階的に統合・発展させていく構想です。
Forcesteed Robotics がこれまで顧客企業との開発や実証を通じて積み上げ、一部では実環境での運用を開始している AI・ロボティクス技術を、実際の現場で動かし、そこで得られる課題や知見を次の開発へ反映しながら、AIモデルとロボット、センサ、業務システムなどをつなぐ Physical AI の OS/ミドルウェアレイヤーへ育てていきます。
FOS が目指すのは、一社ですべてのロボットや AI を開発することではありません。AIモデル提供企業、ロボットメーカー、SIer、ユーザー企業など、それぞれが持つ技術や強みをつなぎ、Physical AI を実際の現場で利用できる状態へつなげることです。
FOS における「OS」とは、ロボット本体の制御OSなどを置き換えるものではありません。AIモデル、ロボット、センサ、業務システム、アプリケーションなどをつなぎ、それぞれの技術を組み合わせて Physical AI を構成・運用するためのソフトウェアレイヤーを意味しています。
Why FOS
PCに「アプリ」が必要なように、
ロボットにも“仕事をするためのアプリ”が必要
PCは OS だけがあっても仕事が完結するわけではありません。
表計算、文書、プレゼンテーション。
目的ごとにアプリケーションがあります。
ロボットも同じです。
- 移動したい経路をつくり、たどり着く
- 物を扱いたいつかむ、置く、組み立てる
- 異常を見つけたいいつもと違うに気づく
- 周囲の状況を理解したい人・設備・環境を読む
- 過去の行動を記録したいあとから確認・検証する
しかもロボットは現実世界で動きます。カメラ、LiDAR、モータ、アーム、移動機構の違いに加え、人や設備との接触、安全性、リアルタイム性、通信、現場ごとの環境差まで考慮しなければなりません。FOS は、こうした Physical AI に必要な機能を組み合わせ、AI とロボットを実際の仕事へつなげるためのソフトウェアレイヤーを目指します。
Architecture
FOS のアーキテクチャ
中心的な役割を担うのは、フィジカルAIエージェント「Forcesteed-Luqua」です。
これまで個別に開発してきた技術を Luqua を中心に接続し、認識・判断・行動・安全の役割を担う各アプリケーションと統合します。
- Luqua が中心。AIによる認識・判断、長期記憶、ワークフロー実行、外部システム連携を統合し、AI をデジタル空間から実世界へつなぎます。そのコアには人工意識 FSR-AC を位置付けています。
- アプリケーションを組み合わせる。LEIVOR によるロボットの学習・制御、ARIA による移動・経路生成、AKASHI による行動・推論ログの記録・検証など、必要な機能を必要に応じて組み合わせます。
- 外部の技術とつながる。自社製品で完結させず、外部の AIモデル、ロボット、センサ、アプリケーションとも接続し、それぞれの技術を活かせる環境へ発展させます。
Background
AIとロボットの間にある
「実装領域」を埋める
優れたAIモデルと優れたロボットを用意しただけでは、現場ですぐに仕事ができるわけではありません。
実際の現場で利用するためには、多くの実装が必要になります。
AIに「何を認識・判断させるか」
現場の映像やデータから、何を読み取り、どう判断するかを定義し、動く形にする。
ロボットを「どう移動・操作させるか」
機体やアームの違いを吸収し、判断を安全な動作に落とし込む。
設備や業務システムと「どう接続するか」
ROS2、センサ、業務システム、ローカルLLM/AIサーバー、クラウド・オンプレ環境とつなぐ。
異常時に「何を記録し、どう検証するか」
判断と行動の経緯を残し、あとから振り返り、改善につなげる。
実案件から積み上げる
製造・物流・点検など複数の現場での開発・実証・運用から得た技術と知見を、一つずつ統合していくところから始めています。
「オーケストレーション能力」
Physical AI 時代には、ハードウェアとソフトウェアを組み合わせ、ロボットや既存システムとの連携を統合的に調整する能力が重要になるとされています。
Products on FOS
FOS を構成する
Physical AI アプリケーション
ゼロから一つの巨大なソフトウェアを開発するのではなく、これまで開発してきた複数の技術を統合し、外部の技術とも接続できる構造へ発展させます。
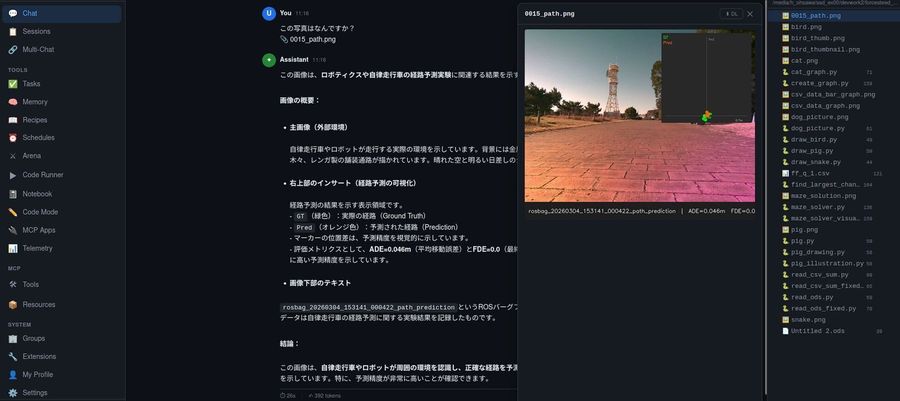
Forcesteed-Luqua
長期記憶、判断、ワークフロー実行、外部ツール連携を統合するローカルAIエージェント。FOS の中心です。
製品ページへ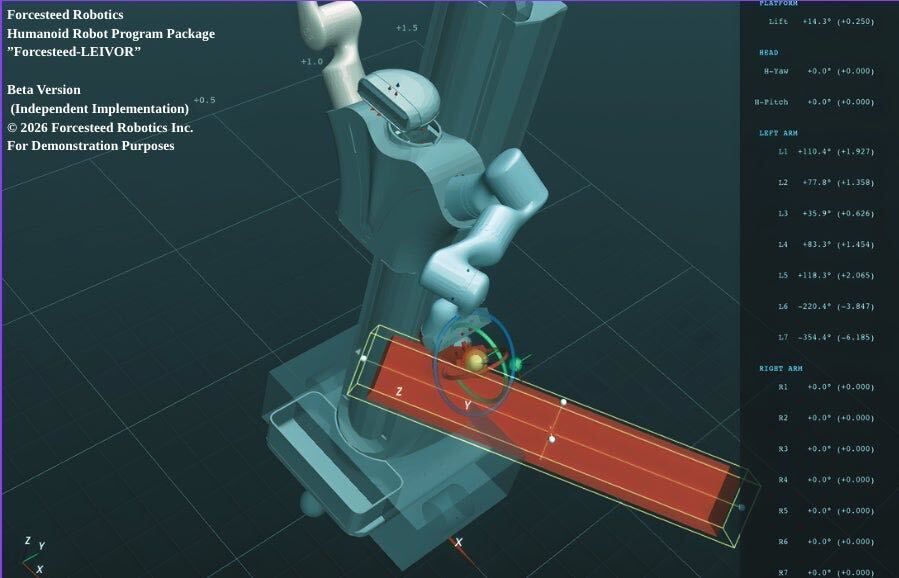
Forcesteed-LEIVOR
ティーチング、模倣学習、AI推論、実行制御を一つのコントローラで扱う。
製品ページへ
Forcesteed-ARIA
地図もSLAMも不要。カメラだけでパスプラン生成。
製品ページへ
Forcesteed-AKASHI
AIロボットの判断と行動を記録し、安全・信頼のエビデンスを残す。
製品ページへ- 見る
- 考える
- 移動する
- 操作する
- 記録する
- 振り返り改善する
これらを組み合わせ、Physical AI の一連のサイクルを FOS 上で扱える環境を目指します。
将来的には、パートナー企業が提供する AIモデル、アプリケーション、ロボット、センサなどとも接続していきます。
Technology
技術トピックの各技術が、
FOS につながる
研究・実証として公開している技術は、FOS の各機能(認識・判断・記憶・移動・操作・安全・連携・学習)に接続されていきます。
代表的な例です。
Safety & Trust
安全・安心に
「使い続けられる Physical AI」へ
FOS が目指すのは、「AIでロボットが動いた」というデモンストレーションにとどまりません。Physical AI を産業や社会で継続的に利用していくためには、AIがどのような情報をもとに判断し、ロボットがどのように行動したのかを確認できること、また異常や事故が発生した際に、その経緯を振り返り検証できることも重要だと考えています。
Forcesteed Robotics は、AIセーフティ・インスティテュート(AISI)をはじめとする国内外の AI 安全性・信頼性に関する議論や活動にも注目し、関連する取り組みに参画しながら、AIロボットをどのように安全・安心に社会へ実装していくかを継続的に検討しています。
FOS では、AKASHI による行動・推論ログ、LEIVOR による制御、ローカル・エッジ環境での AI 利用など、当社が開発する技術を組み合わせながら、安全性・信頼性・検証可能性を考慮した Physical AI の運用を目指します。
Roadmap
今後の展開
完成形を先に定義するプロジェクトではありません。現在動いている技術や顧客現場での取り組みを起点に、必要な機能を追加し、接続し、検証しながら、Physical AI OS として発展させていきます。
Luqua を中心とした統合
LEIVOR、ARIA、AKASHI などの技術との統合を進め、判断・移動・操作・記録を一つの流れにします。
パートナー連携の拡大
ロボットメーカー、AI企業、SIer、研究機関、ユーザー企業との連携を広げ、それぞれの技術を活かせる環境へ。
対応範囲の拡張
ROS2 をはじめとする既存のロボティクスエコシステムを活用し、対応ロボット、AIモデル、センサ、エッジデバイス、業務システムを順次拡張します。
FOS は現在も発展途上である一方、一部はすでに実際の現場で活用され、検証を進めています。一社だけで完成させるのではなく、それぞれの企業が持つ技術を活かしながら、実際の現場で使える Physical AI を少しずつ増やしていきます。